FANUC Roboguide
FANUC ROBOGUIDE est le logiciel de simulation et de programmation hors ligne des robots FANUC. Il permet de préparer une cellule 3D avec un contrôleur virtuel et de tester un programme avant de mobiliser l’installation réelle.
La programmation hors ligne (PHL), aussi appelée OLP, consiste à préparer les mouvements et une partie du programme sur ordinateur avant les essais sur la cellule.
Voir les robots FANUC d’occasion
Simuler une cellule robotisée en 3D
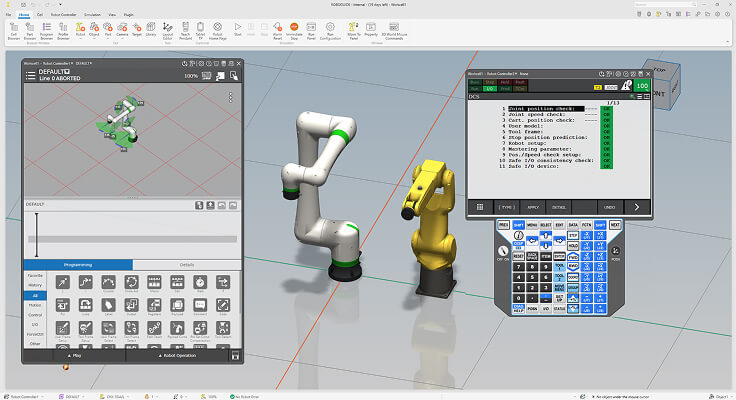
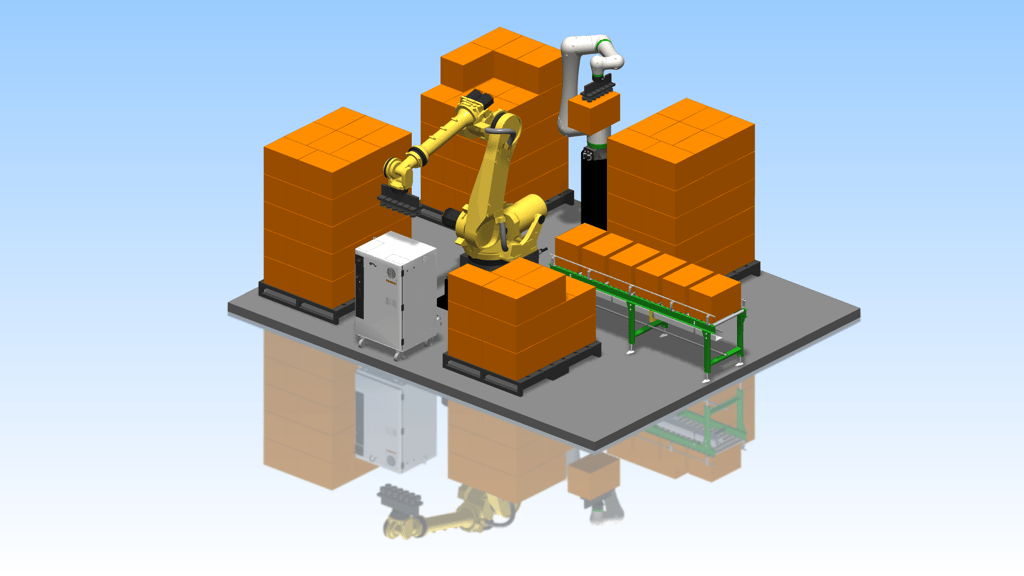
Construisez la cellule avec le modèle du robot, son outil et les géométries CAO des machines et des montages. Comparez les implantations, contrôlez les dégagements autour de la pièce et estimez les temps de mouvement pour un cycle défini.
Construire la cellule virtuelle FANUC
Le projet ROBOGUIDE associe un robot, une configuration virtuelle de commande et les équipements de la cellule. La CAO des pièces et des montages apporte les dimensions utiles aux études de passage. Positionnez la machine à partir d’un plan ou d’un relevé plutôt qu’à partir d’une vue approximative. Vérifiez ensuite les positions d’entrée, les points de dépose et le dégagement du bras en sortie. Pour une cellule à plusieurs robots, définissez les zones communes et les séquences où les robots peuvent s’y trouver simultanément.
Programmer le robot hors ligne
Le pupitre virtuel permet de travailler sur les programmes robot et de tester leur exécution dans la configuration simulée. Les modules d’application, comme HandlingPRO pour la manutention, apportent des fonctions propres au procédé. Choisissez le module en fonction des opérations que vous souhaitez simuler.
Programmer avec le pupitre virtuel
Le pupitre virtuel permet de préparer et de parcourir le programme dans un environnement proche de la commande FANUC sélectionnée. Pour reprendre un programme TP, relevez les repères utilisateur, les repères outil et les registres de position qu’il exploite. Vérifiez le trajet réellement obtenu entre deux points, en tenant compte du type de mouvement et de la terminaison de chaque instruction. Une trajectoire peut passer par les bons points en mode pas à pas et s’en écarter lorsqu’elle est exécutée avec du lissage.
Choisir le module de simulation selon le procédé
Pour un poste de manutention, HandlingPRO sert à préparer les prises, les déposes et les échanges autour des équipements. Un projet de soudage ou de peinture fait intervenir d’autres contraintes, comme l’orientation de l’outil, la vitesse le long du parcours ou la place disponible autour de la pièce. Vérifiez le périmètre du module correspondant avant de retenir une méthode de simulation. Prévoyez ensuite une validation sur le procédé réel, par exemple sur l’accessibilité de la torche et les paramètres de soudage.
Vérifier la compatibilité du robot et du contrôleur
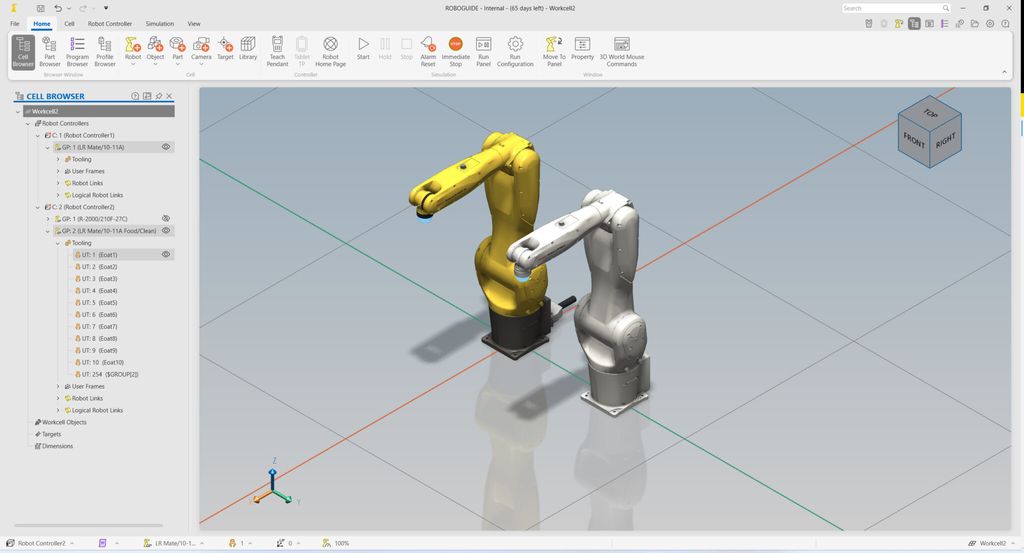
Identifiez le modèle FANUC, la génération du contrôleur, sa version logicielle et les options utilisées. Si le robot travaille avec un rail, un positionneur ou plusieurs groupes de mouvement, reproduisez aussi cette configuration dans le projet virtuel.
Évaluer le cycle d’un poste de chargement
Chronométrez séparément le déplacement du robot, l’ouverture de porte, le serrage et les attentes de signaux. Pour comparer deux trajectoires, utilisez des hypothèses identiques pour les opérations qui ne changent pas. Simulez aussi le retrait du préhenseur vide et le trajet avec la pièce en main. Sur une installation existante, rapprochez les résultats des chronos relevés à l’atelier. Une étude gagne à indiquer ce qui a été mesuré, ce qui a été simulé et ce qui reste à confirmer.
Trois cas d’usage de FANUC ROBOGUIDE
Manutention. Modéliser la pièce et le préhenseur avec HandlingPRO pour vérifier les passages entre une machine et le poste de dépose.
Axe auxiliaire. Étudier si un rail ou un positionneur donne accès aux points les plus éloignés. Intégrez le mouvement de l’axe au scénario et vérifiez la configuration des groupes.
Formation. Utiliser le pupitre virtuel pour rejouer une séquence et se familiariser avec ses étapes avant les essais sur le pupitre de la cellule.
Exemple d’application industrielle
Pour un chargement de machine, simulez la prise, le passage dans l’ouverture et le retrait à vide. Comparez deux positions du robot, puis ajoutez aux temps de mouvement les délais de porte et de serrage pour évaluer le cycle de la cellule.
Étudier un rail ou un positionneur
Lorsque le bras seul atteint difficilement les extrémités de la zone de travail, comparez une autre implantation avec une variante sur rail ou avec positionneur. Dans la cellule virtuelle, représentez la course, les limites et les déplacements attendus des axes auxiliaires. Contrôlez les approches avec la pièce dans les positions les plus défavorables. Avant de transposer la solution, vérifiez les groupes de mouvement, la configuration de la commande et les options requises par le scénario.
Préparer les données de l’étude
Pour cadrer le travail, réunissez un plan coté ou une maquette CAO, les dimensions des pièces et de l’outil, la liste des équipements et la séquence attendue. Pour un poste en service, ajoutez la sauvegarde du robot, les versions logicielles et les temps de cycle observés. Si une cote, une charge ou une position reste à confirmer, notez-la comme hypothèse dans le projet. Cette information permet de séparer ce que l’étude démontre de ce qui dépend encore d’une mesure.
Valider le programme sur le robot réel
Avant la mise en production, vérifiez les repères, le TCP, les positions et les échanges avec les périphériques. Les essais sur l’installation servent à valider les dégagements, le procédé et le cycle réel. La validation des fonctions de sécurité s’effectue sur la cellule physique.
Questions fréquentes sur FANUC ROBOGUIDE
Oui, vous pouvez préparer et exécuter des programmes dans la cellule virtuelle. Le transfert et les essais dépendent ensuite de la configuration du contrôleur installé.
Relevez la référence complète, la variante du contrôleur, la version logicielle et les options. Demandez à FANUC si la version de ROBOGUIDE choisie permet de reproduire cette configuration, en particulier pour les générations anciennes.
HandlingPRO est destiné aux opérations de manutention. Pour le soudage, la peinture ou d’autres procédés, examinez le module correspondant à l’application et les fonctions qu’il couvre.
Choisir un robot FANUC d’occasion
À référence de bras identique, vérifiez la génération de commande et les options présentes sur le robot d’occasion. Pour reprendre une application existante, la sauvegarde, le nombre de groupes et le type d’axes auxiliaires comptent autant que la portée du bras.
Voir les robots FANUC d’occasion
Accéder au logiciel et à la documentation
Consulter l’offre et l’essai chez FANUC
Consulter la documentation ou la présentation de l’éditeur
Robotique Concept ne commercialise ni ne distribue de licences logicielles. Pour une licence, un essai ou les conditions d’utilisation du logiciel, adressez-vous à l’éditeur ou à son réseau de distribution.
Prestations de simulation, de faisabilité et d’implantation
Robotique Concept réalise des études en appui de ces logiciels. Nous pouvons examiner la faisabilité d’un poste robotisé, comparer plusieurs implantations ou simuler une trajectoire pour préparer une intervention. Sur une cellule existante, le travail peut porter sur un changement d’outillage, une modification de trajectoire ou l’étude d’un robot de remplacement.
Selon le périmètre convenu, l’étude peut comprendre une vue de l’implantation, une comparaison des variantes, les mouvements critiques et les points à vérifier sur site. Pour une étude de temps de cycle, précisez la cadence visée, les temps machine et les opérations à inclure. Pour une étude de faisabilité, indiquez les formats de pièce, le poids total à manipuler et les contraintes d’accès.
Pour démarrer, transmettez le plan du poste, les références du robot et du contrôleur, ainsi que le résultat attendu. Un croquis coté et quelques photos permettent de préciser les données à réunir si la CAO complète est indisponible. Nous pourrons définir avec vous les variantes à examiner et les livrables nécessaires à votre décision.